사진. 라이노스
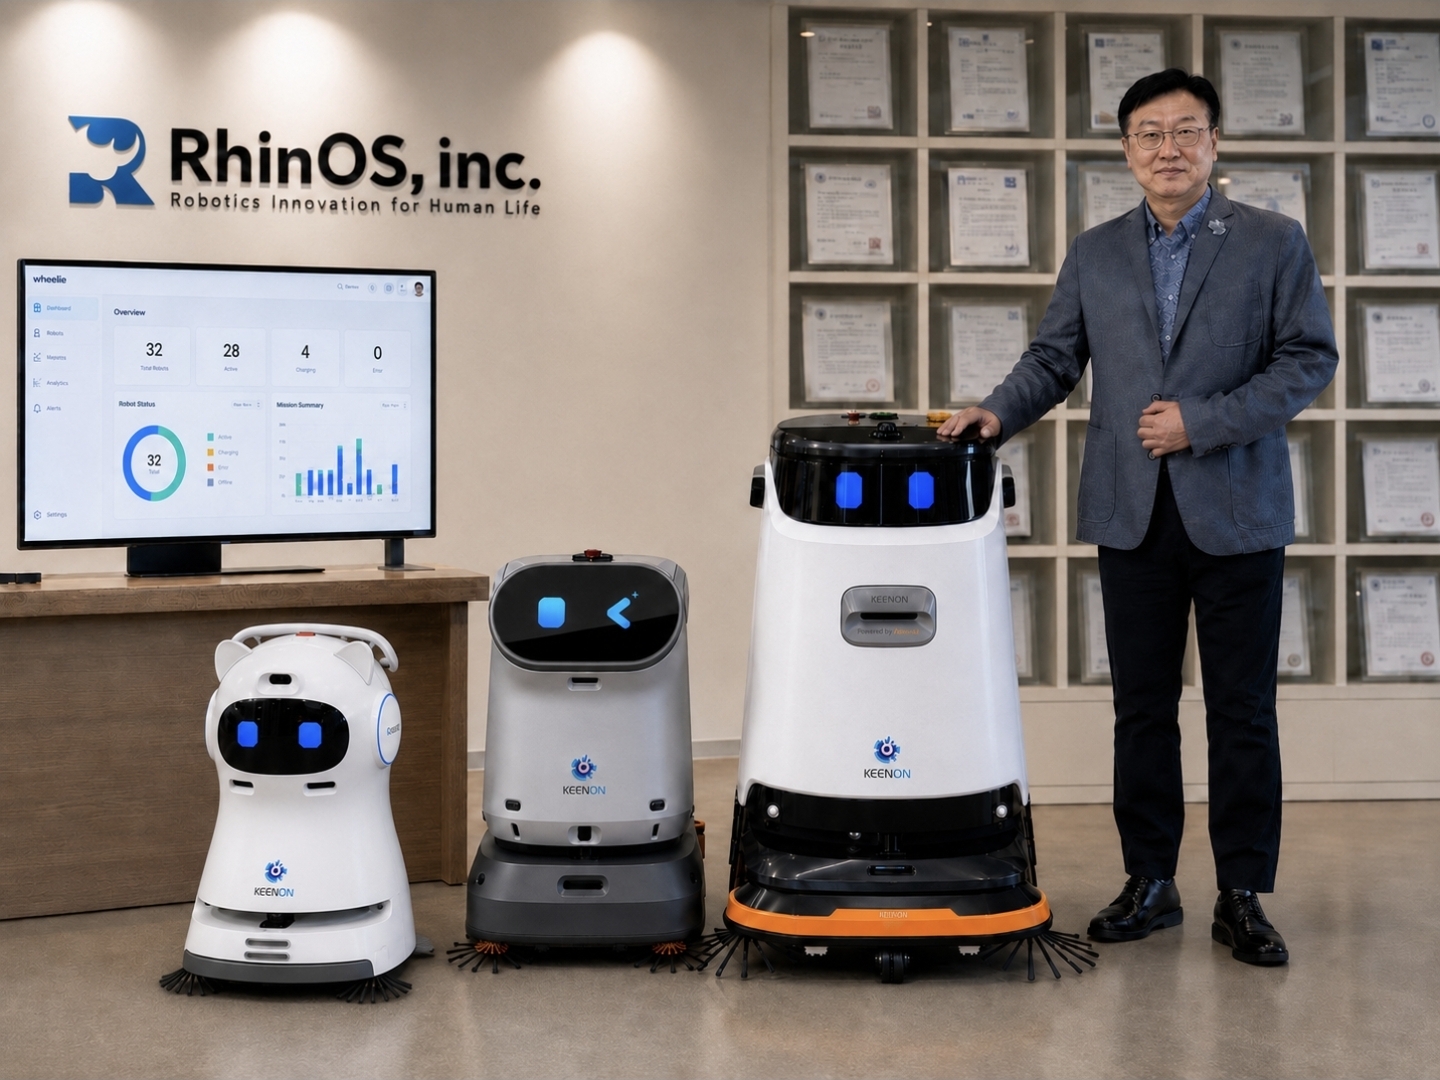
(주)라이노스(이하 라이노스)가 과학기술정보통신부의 ‘국산 AI반도체 기반 AX 디바이스 개발·실증’ 사업에 참여해 상업용 청소로봇을 개발했다. 해당 제품은 지난 9월 4일(금)부터 8일(화)까지 독일 베를린에서 개최된 ‘IFA 2026’에 출품됐다.
개발된 청소로봇은 LiDAR와 Depth Camera, AI Camera, 레이저 및 충돌감지 센서 등을 활용해 주변 환경과 장애물을 인식하고 자율주행한다. 쓸기와 진공 흡입, 물걸레 청소 기능을 수행하며 청수·오수탱크와 먼지 수거함을 갖춰 상업시설의 반복적인 바닥 청소 업무에 대응하도록 개발됐다.
라이노스는 이번 제품에 국내 공공기관과 기업 현장에서 서비스로봇을 적용·운영하며 축적한 경험을 반영했다. 실제 현장에서는 통로 폭과 바닥 상태, 이동 장애물, 사람의 동선, 통신 환경 등 다양한 변수가 발생하는 만큼 제품의 기본 성능뿐 아니라 안정적으로 반복 작업을 수행할 수 있는지가 중요하다는 판단이다.
라이노스 이상락 대표는 “서비스로봇은 도입하는 것보다 고객 현장에서 매일 정해진 업무를 안정적으로 수행하는 것이 더 중요하다”라며 “여러 현장에서 로봇을 운영하면서 확인한 문제와 개선 사항을 이번 제품 개발에 반영했다”라고 말했다.
라이노스는 자체 제품 개발과 함께 글로벌 서비스로봇 기업 키논로보틱스(KEENON Robotics)와의 협력도 확대하고 있다. 청소·안내·서빙·배송·운반 로봇을 국내 공공기관과 기업 현장에 적용하며, 키논로보틱스의 제품 기술에 라이노스의 현장 진단과 실증, 설치, 시설 연동, 사용자 교육, 유지관리 및 장애 대응 역량을 결합하고 있다.
또한 제품 공급에 앞서 고객사의 공간 구조와 업무 환경을 분석하는 ‘로봇어드바이저팀’을 운영한다. 작업구역과 운행시간, 통신 환경, 사람과 로봇의 이동동선을 점검한 뒤 현장 실증을 진행하고 적용 제품과 수량, 운행방식을 결정한다. 실증 과정에서는 작업 완료율과 가동시간, 장애 발생 여부, 작업자 개입 정도 등을 확인한다.
현장에 투입된 로봇은 자체 통합관제시스템 ‘wheelieRCMS’를 통해 관리한다. 로봇의 위치와 작업 상태, 운행 이력, 배터리 상태, 장애 발생 여부 등을 확인할 수 있으며 여러 종류의 서비스로봇을 하나의 체계에서 관리하는 방향으로 적용 범위를 확대하고 있다. 외부 인터넷 사용이 제한되는 공공기관과 제조·연구시설에는 고객사 내부망을 활용한 온프레미스 방식도 적용한다.
라이노스는 올해 공공기관과 제조·물류·의료·교육·숙박시설 등을 중심으로 서비스로봇 200대 이상을 현장에 적용·운영하는 것을 목표로 하고 있다. 단순 출고량이 아니라 현장 진단과 실증, 설치, 관제 또는 유지관리에 라이노스가 직접 참여하는 로봇을 기준으로 한다.
회사는 200대 운영 과정에서 확보되는 가동률과 작업 완료율, 장애 원인, 작업자 개입, 공간별 운영 특성 등을 후속 현장의 운영 설계와 wheelieRCMS 개선, 자체 제품 개발에 활용할 계획이다.